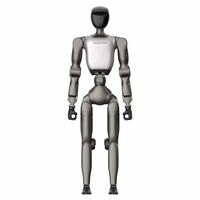
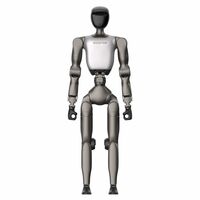
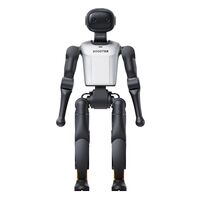
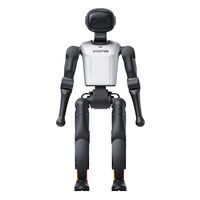
Гуманоидный робот Booster Robotics T2 Edu
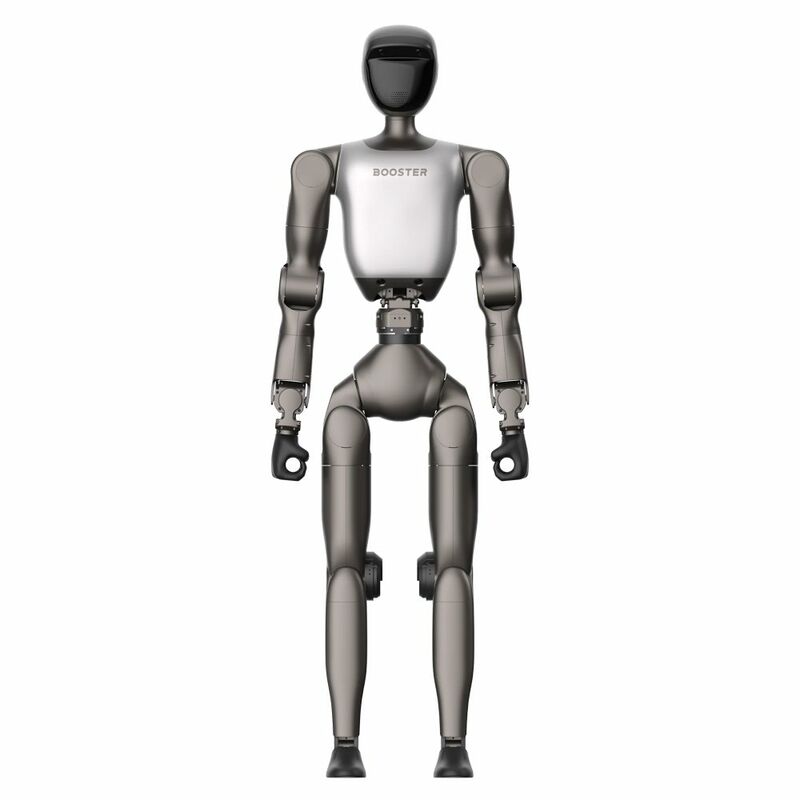
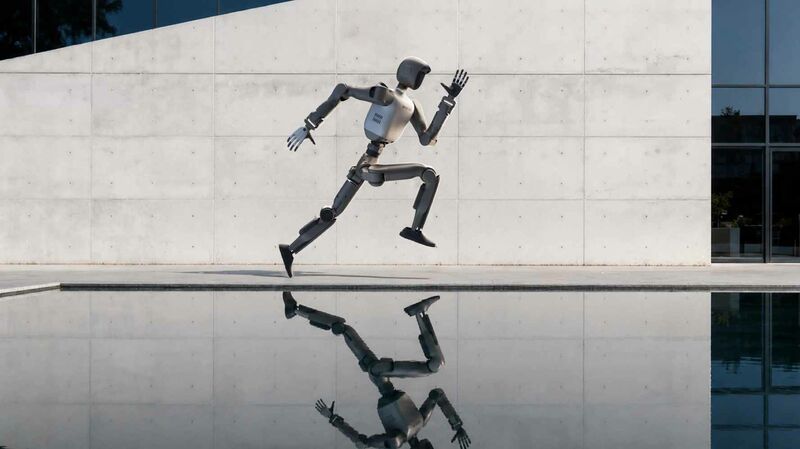
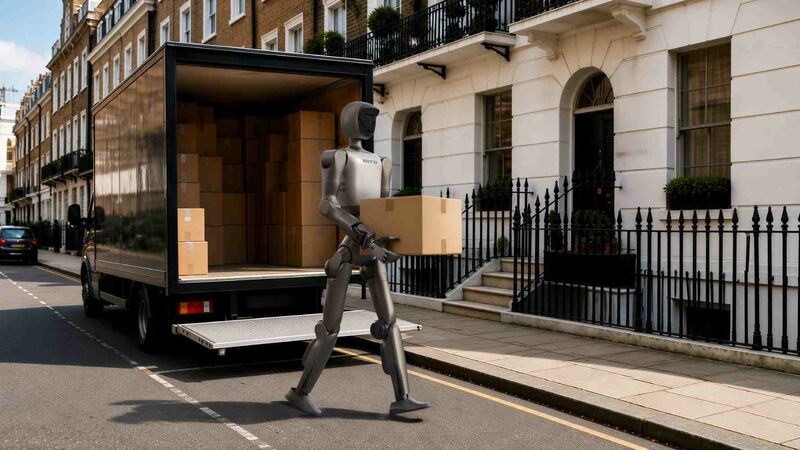
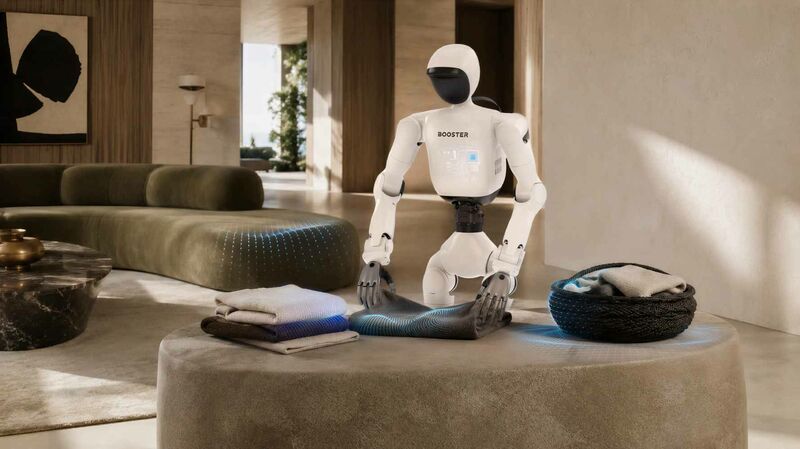
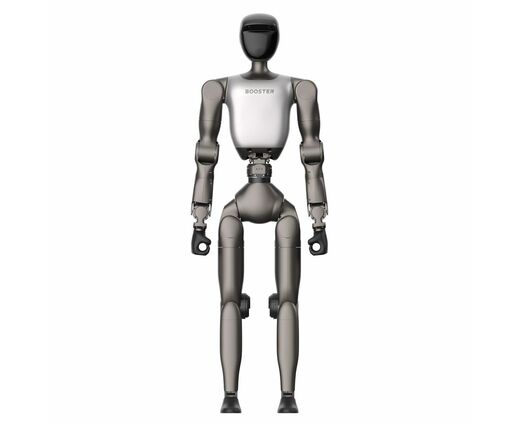
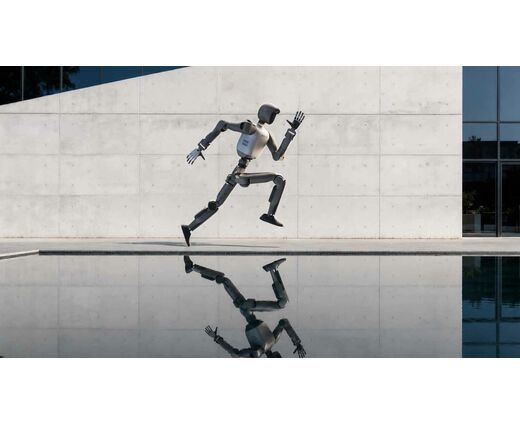
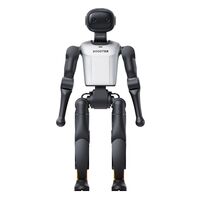
Гуманоидный робот Booster Robotics T2 Edu — платформа ростом около 1,4 м для вузов, школ инженерного профиля и лабораторий, где студентам нужен настоящий человекоподобный робот, а не демонстрационная игрушка. У него 31 степень свободы, бортовой ИИ-вычислитель на 375 TOPS, бинокулярные камеры и открытая среда для вторичной разработки. На нём можно пройти путь от алгоритма до движения в реальном мире: ходьба, манипуляции, зрение, голосовое взаимодействие.
31 свободы позволяют отрабатывать ходьбу и манипуляции
Каждая нога имеет по 6 степеней свободы, каждая рука по 7, талия 3, голова 2. Такая кинематика близка к человеческой, поэтому на роботе можно изучать равновесие, походку и работу рук в одной системе.

Семь степеней свободы в руке дают избыточность, как у руки человека: объект можно взять с разных положений локтя. Для курсов по кинематике это удобный учебный материал. Скорость ходьбы составляет 3 м/с, а пиковый момент достигает 140 Н·м. В приводах стоят кросс-роликовые подшипники промышленного класса и высокоскоростные PMSM-двигатели с внутренним ротором. Это конструкция, рассчитанная на повторяющиеся нагрузки, а не на разовую демонстрацию.
Вычислитель на 375 TOPS обрабатывает зрение и речь на борту
В версии Edu установлен высокопроизводительный ARM-процессор с ИИ-мощностью 375 TOPS. Её хватает, чтобы запускать модели восприятия и управления на самом роботе, не отправляя каждый кадр в облако.
Робот видит двумя бинокулярными камерами, на голове и на талии. Микрофонный массив и динамик позволяют строить голосовые сценарии. Заявлена поддержка больших моделей, так что можно подключить диалог на базе LLM. Для камер на запястье нужна конфигурация с захватом или ловкой кистью. Опционально доступен LiDAR.

Открытая разработка: от симуляции до реального робота
Платформа поддерживает вторичную разработку и обновление прошивки. Производитель называет её открытой платформой для перехода от виртуальной проверки к реальному запуску.
На практике это значит, что студенческая команда может отладить алгоритм в симуляции и затем перенести его на корпус робота. Подключение возможно через Wi-Fi 6, Bluetooth 5.2, Ethernet и USB Type-C с фиксацией. Для захвата доступны варианты: стандартный концевой элемент, грейфер или ловкая кисть.
Сценарии для вуза и для лаборатории интеграции
- Кафедра робототехники: курс по управлению шагающими роботами. Студенты меняют алгоритмы походки, а затем проверяют их на реальном корпусе. Защита на случай ошибок — программный и аппаратный аварийный стоп.
- Центр компетенций или выставочный стенд: робот встречает гостей, отвечает голосом и показывает работу зрения. Для интеграторов это наглядный элемент ИИ-лаборатории рядом с VR/AR-классами.
Ограничения: два часа ходьбы и нагрузка зависит от позы руки
Аккумулятор 48 В, 10 А·ч даёт около двух часов непрерывной ходьбы. Для длинного занятия нужен план: зарядка идёт через магнитный порт и возможна во время работы, но сессии стоит планировать с запасом.
Максимальная нагрузка на обе руки составляет 10 кг, однако производитель отмечает, что она заметно зависит от позы руки. С вытянутой рукой допустимый вес будет меньше. Вес робота около 42 кг, а фактический вес зависит от конфигурации, поэтому транспортировку и установку стоит организовать с участием двух человек. Версия Edu с 375 TOPS подойдёт для обучения и большинства проектов. Версия Professional получила Jetson Thor T5000 на 2070 TFLOPS и нужна для тяжёлых моделей.
Что входит в сопровождение
Гарантия составляет 1 год, доступно её расширение. Есть ручной пульт управления, голосовые предупреждения о низком заряде и перегреве суставов. Для учебной лаборатории это важно: преподаватель узнаёт о проблеме до остановки робота.
| Процессор |
ARM вычислительная мощность для ИИ 375 TOPS. |
| Габариты | рост 140 см |
| Вес | 42 кг |
| Модель | T2 Edu |
| Аккумулятор | 10 Ач |
| Bluetooth | Bluetooth 5.2 |
| Wi-Fi | Wi-Fi 6 |
| Время работы | 2 часа |
| Грузоподъемность (максимальная) | 10 кг |
| Камера глубины | бинокулярная камера х 3 |
| Количество степеней свободы | 31 |
| Максимальная скорость | 2 м/с |
| Количество интерфейсов |
USB Type-C Ethernet |
| Системы управления | Пульт дистанционного управления |
Базовая конфигурация уже включает стереокамеры головы и корпуса, микрофонный массив, динамик, Wi-Fi 6, Bluetooth 5.2 и вычислительный модуль. Опционально доступны захват, Dexter Hand, камеры на манипуляторах и LiDAR — их стоит выбирать, если нужны точный захват объектов, сложная манипуляция или навигация в помещении. Отдельный ИИ-сервер не обязателен для базовых занятий: у Edu есть собственные 375 TOPS для локальных задач. Однако для обучения большим моделям, тяжёлой обработки видео или централизованного управления парком роботов сервер с CPU/NPU может заметно расширить возможности.
У робота предусмотрены программная и аппаратная аварийная остановка, голосовые предупреждения о низком заряде и перегреве суставов. Несмотря на это, при массе более 40 кг и подвижных суставах рядом с ним должен находиться обученный оператор; не следует позволять студентам обхватывать робота, стоять вплотную во время ходьбы или вмешиваться в движущиеся части. При падении нужно сначала остановить питание/активность, осмотреть конечности и крепления и возобновлять работу только после проверки. Для учебных демонстраций лучше использовать ровную нескользкую поверхность и свободную зону.
Рост робота — около 140 см, масса — примерно 42–43 кг в зависимости от комплектации. Максимальная нагрузка на две руки заявлена до 10 кг, но реальная грузоподъёмность сильно зависит от позы: при вытянутых руках она будет ниже. Скорость ходьбы — до 3 м/с, однако для classrooms, коридоров и демонстраций безопаснее использовать умеренный режим и ограждённую зону. Это исследовательско-образовательная платформа, а не сервисный робот для постоянной транспортировки грузов.
Аккумулятор имеет ёмкость 48 В / 10 Ач и обеспечивает около 2 часов непрерывной ходьбы. При статичных демонстрациях, программировании и работе с манипуляторами время работы может отличаться. Зарядка выполняется через магнитный разъём, при этом робот поддерживает зарядку во время работы. Для занятий и мероприятий рекомендуется предусмотреть рядом розетку и выделенное место для безопасной зарядки.
Платформа ориентирована на разработку через экосистему Booster Studio и поддерживает интеграцию пользовательских алгоритмов, включая работу с большими языковыми моделями. Для серьёзной разработки потребуются навыки программирования, работы с Linux-подобной средой, сетями и компьютерным зрением; точный набор SDK и поддерживаемых языков лучше уточнить у Vizzion перед закупкой, так как он зависит от версии ПО и конфигурации робота.
T2 Edu предназначена для обучения, лабораторных работ и прикладной разработки: она оснащена ARM-процессором с производительностью 375 TOPS, 16 ГБ памяти и 512 ГБ накопителя. Версия Pro ориентирована на более тяжёлые исследовательские и промышленные задачи с ИИ-вычислениями и использует платформу Jetson Thor T5000. Для вуза, колледжа или школьной робототехнической лаборатории обычно достаточно Edu: она сохраняет ту же механику, 31 степень свободы, датчики и возможности программирования, но стоит дешевле за счёт менее мощного вычислительного модуля.
Базово робот умеет ходить, удерживать равновесие, воспринимать окружение через стереокамеры, распознавать голос через микрофонный массив и выполнять движения руками и корпусом. Для разработки поддерживаются Booster Studio, обновление прошивки и вторичная разработка: можно создавать сценарии движения, компьютерного зрения, речевого взаимодействия и работы с объектами. В комплекте есть пульт, но полноценные учебные проекты обычно требуют программирования и настройки под конкретную задачу.
Остались вопросы?
Наши специалисты с радостью вам ответят и помогут в выборе подходящих для вас решений, продуктов и оборудования