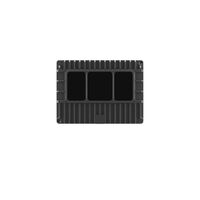
Стереокамера RoboSense AC1 Active
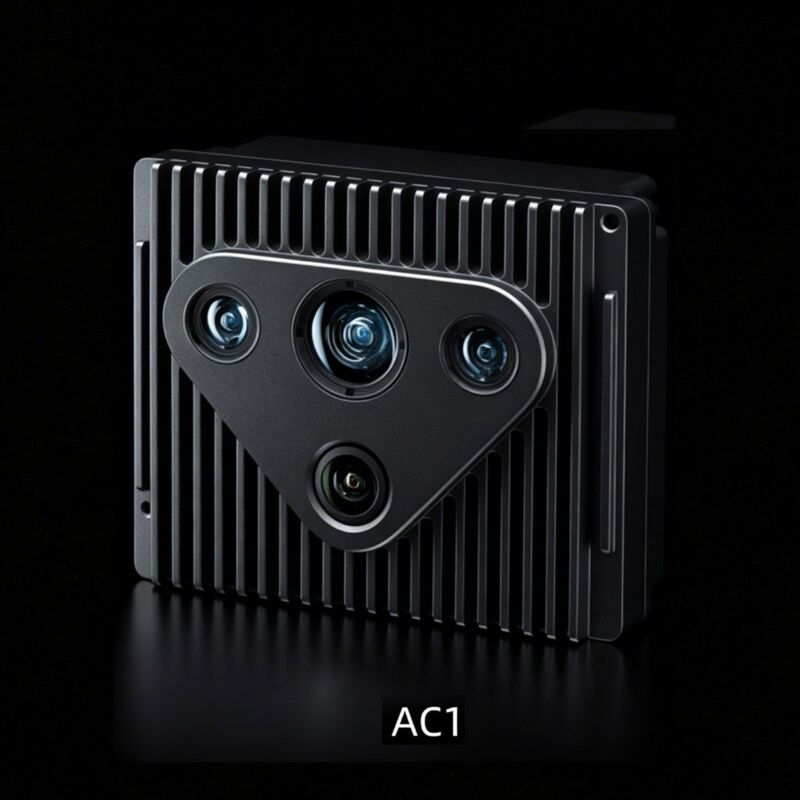
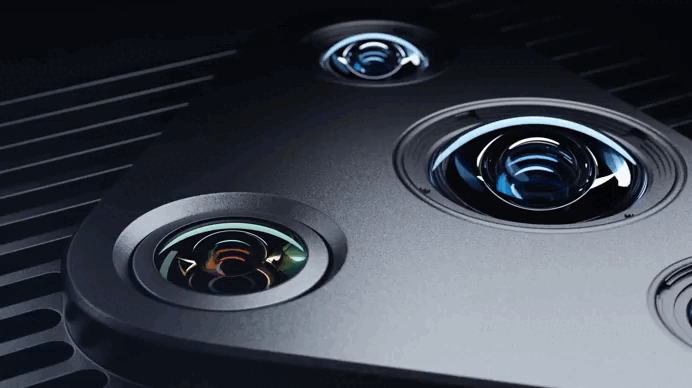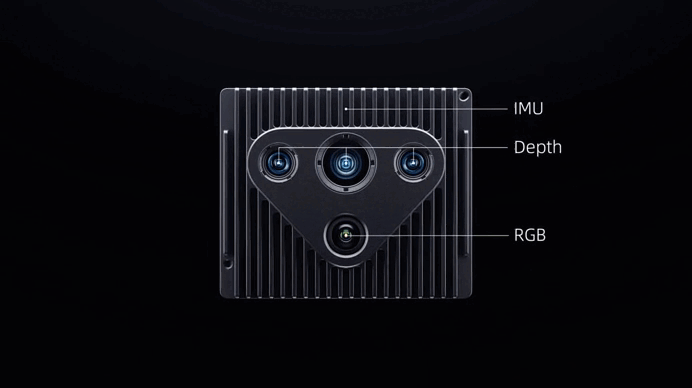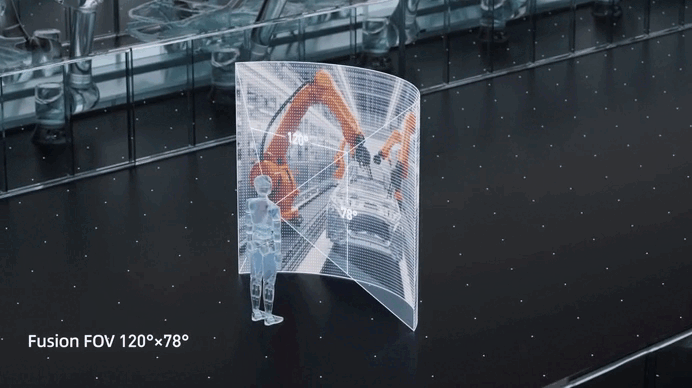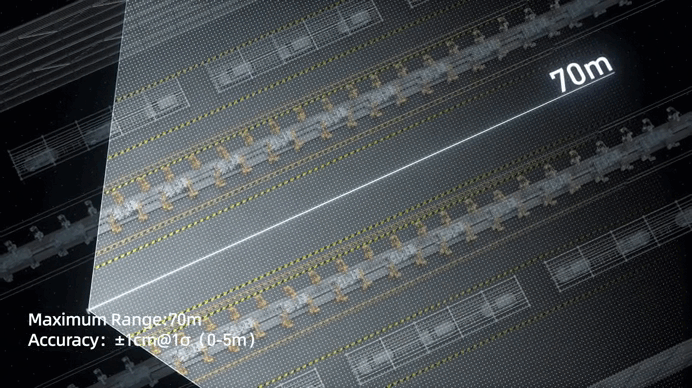
Стереокамера RoboSense AC1 Active — сенсор восприятия для мобильных роботов, автономных платформ и гуманоидной робототехники, который закрывает задачи навигации, объезда препятствий и картографирования одним устройством вместо связки датчиков. Производитель называет AC1 первой камерой в новой категории Active Camera: она соединяет твердотельный dToF-модуль, RGB-камеру и IMU в едином корпусе с аппаратной синхронизацией по времени и пространству — данные о глубине, цвете и положении приходят уже согласованными, без ручной калибровки на стороне интегратора.
Дальность до 70 метров и точность 3 см на любой дистанции
Максимальная дальность обнаружения AC1 — 70 м, а тёмные малоотражающие объекты с коэффициентом отражения 10% сенсор различает на дистанции до 20 м. Погрешность держится на уровне 3 см (1σ) и почти не растёт с расстоянием — для складского робота это значит, что карта одинаково надёжна и в метре от датчика, и у дальней стены.
Поле обзора 120°×60° по глубине и 144°×78° по RGB
Широкий угол обзора по глубине сочетается с ещё более широким полем зрения цветной камеры — вместе они дают панораму сцены без лишнего довращения сервоприводом. Для мобильной платформы это меньше слепых зон по бокам и увереннее объезд препятствий на скорости, а для манипулятора — больше шансов удержать объект в кадре.
Устойчивость к засветке до 100 kLux
Сенсор держит точность и в помещении, и на ярком солнце — до 100 000 люкс, уровень прямого летнего света. Это важно для роботов, работающих попеременно на складе и во дворе: обычные камеры на структурированном свете в таких условиях часто теряют точность, а активная подсветка AC1 сохраняет результат независимо от освещения и бликов от металлических поверхностей.
Твердотельная архитектура VCSEL+SPAD+CMOS и встроенный IMU
В основе дальномерного модуля — связка VCSEL (лазерный излучатель) и SPAD (однофотонный приёмник), без движущихся частей, что снижает риск механического износа при постоянной вибрации на мобильной платформе. Встроенный IMU добавляет данные об ориентации и ускорении, поэтому алгоритмам SLAM не нужен отдельный инерциальный датчик. Рабочий диапазон температур от −20 до +60 °C допускает эксплуатацию как в цехе, так и на улице в межсезонье.
Открытая экосистема для разработчиков AMR
RoboSense поставляет AC1 с открытыми драйверами, инструментами калибровки и алгоритмами локализации — это сокращает путь от распаковки датчика до рабочего прототипа, особенно на стеке ROS или ROS2. Для команд, строящих автономные мобильные роботы (AMR) и логистические платформы, это меньше времени на интеграцию разрозненных сенсоров и меньше конфликтов данных между ними.
Ограничение: не заменяет лидар дальнего радиуса
При всей широте задач AC1 остаётся камерой среднего радиуса — для навигации на больших открытых пространствах платформы обычно комбинируют его с лидаром кругового обзора. AC1 закрывает основную часть задач по картографированию и локализации, но не заменяет дальнобойные датчики там, где важна скорость и дистанция маршрута.
Для интеграторов IT-решений и поставщиков оборудования для роботизированных проектов такой сенсор закрывает типовую задачу оснащения сервисных роботов и инспекционных платформ единым источником 3D-данных — без сборки калибровочного стенда из нескольких камер и лидаров с нуля.
| Минимальная рабочая дистанци | 0.2-20 м |
| Рабочая температура | от -20 ℃ до 60℃ |
| Встроенный IМU | RGB-камера 1920×1080 при 30 к/с |
| Габариты | 135 х 80 х 40 мм |
| Интерфейсы | USB 3.0 |
| Диапазон входного напряжения | 12 Вт |
| Угол обзора | 144°×78° |
| Максимальное разрешение фотосъемки | 0.625°×0.625° |
| Частота | 10 кадров в секунду |
| Точность определения глубины | ±3 мм |
| Инструкция пользователя | 1 |
| Камера | 1 |
Остались вопросы?
Наши специалисты с радостью вам ответят и помогут в выборе подходящих для вас решений, продуктов и оборудования