Конструктор квадрокоптера COEX Клевер 5 Дев
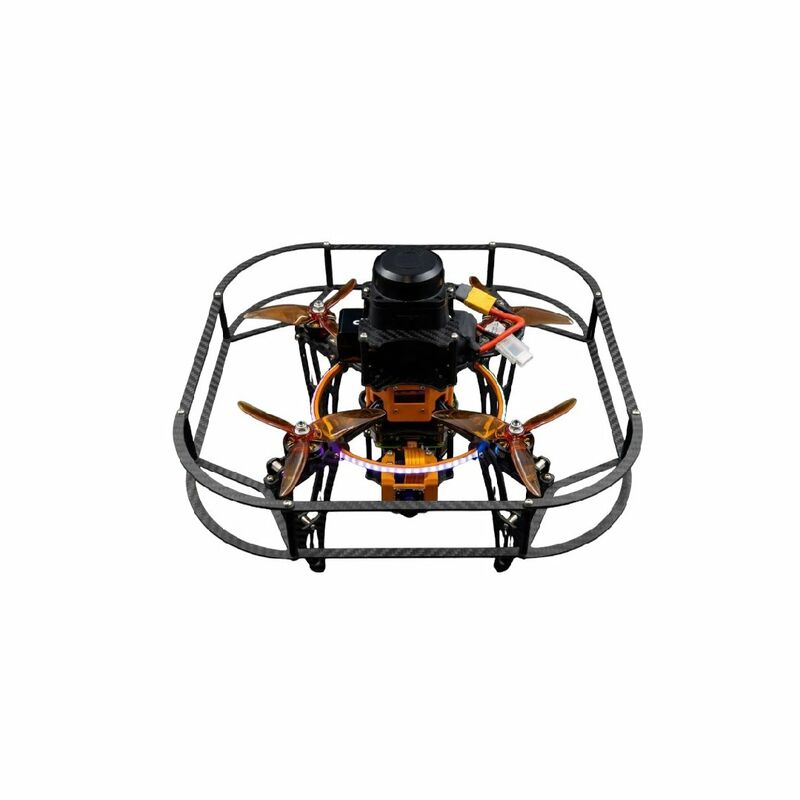
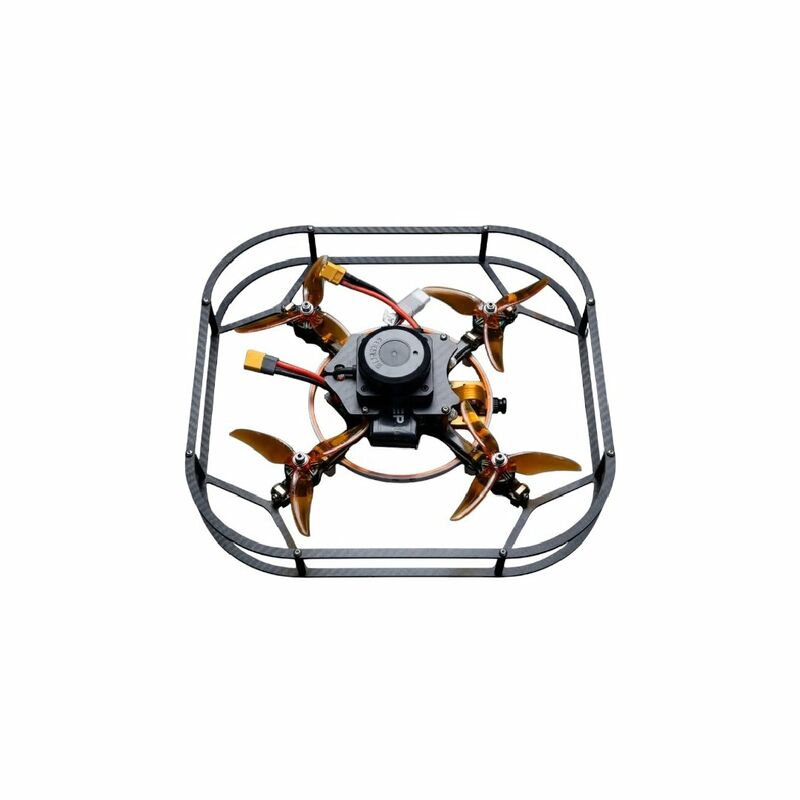
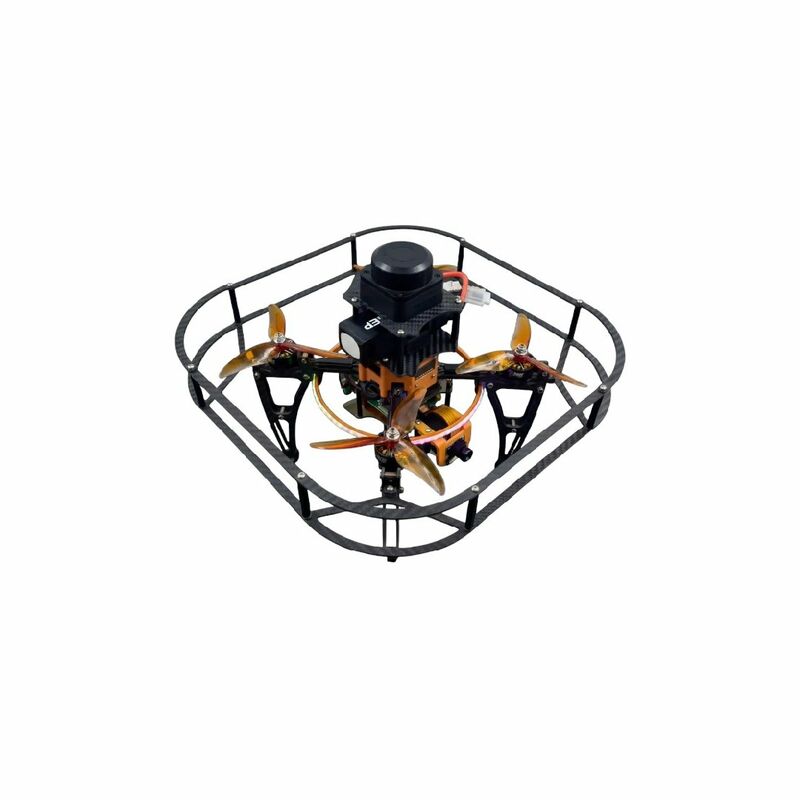
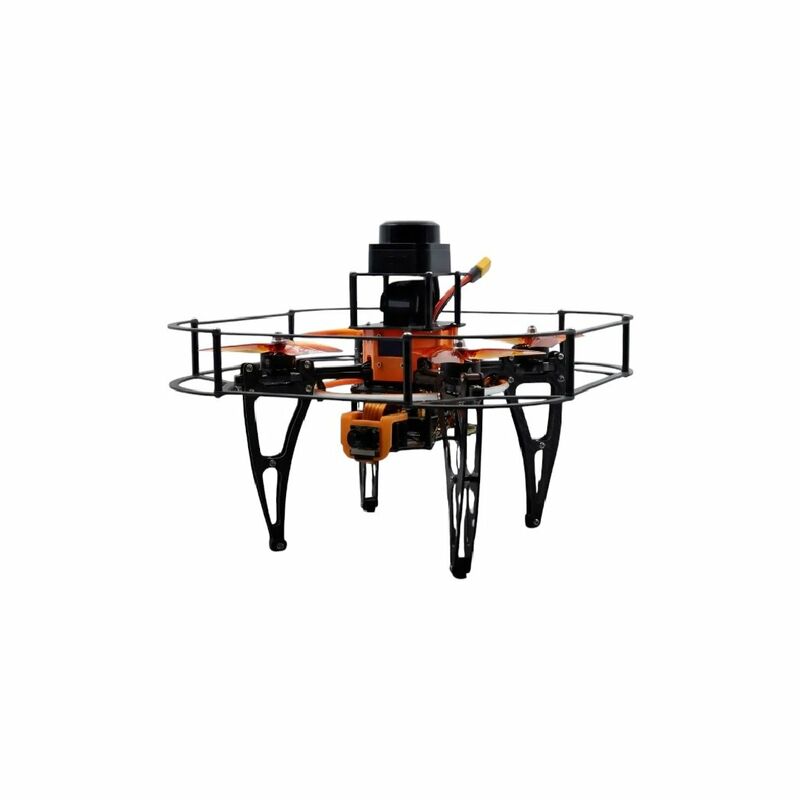
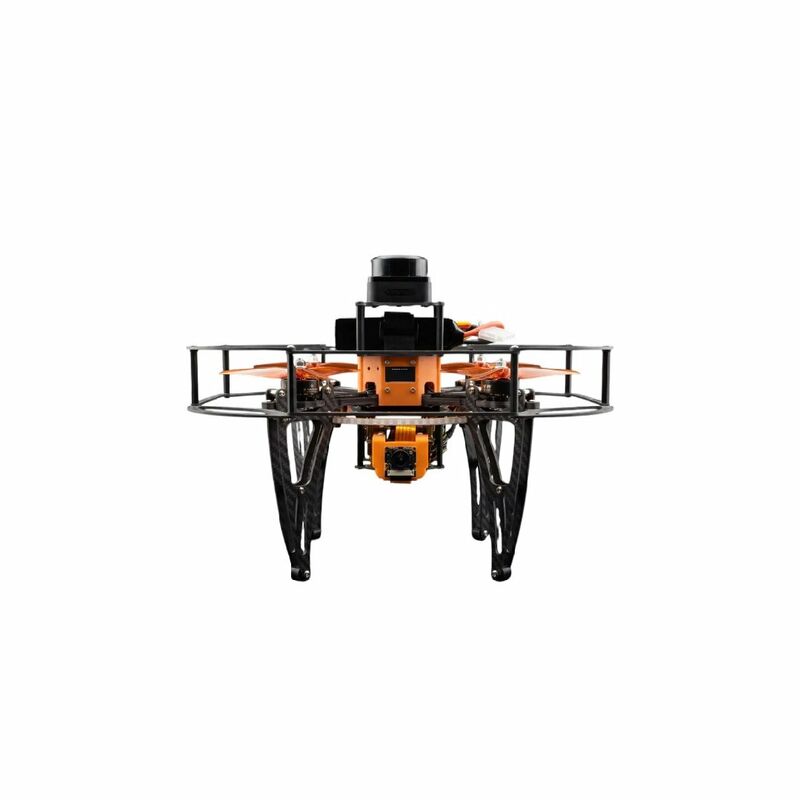
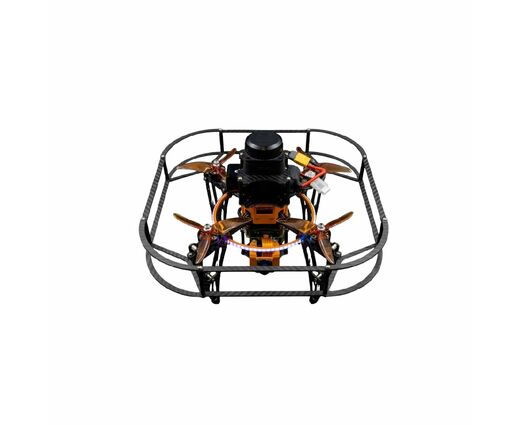
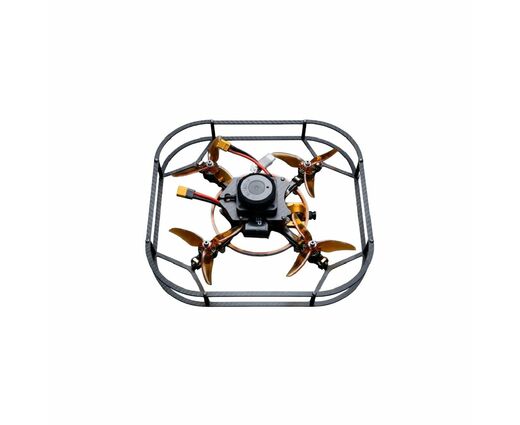
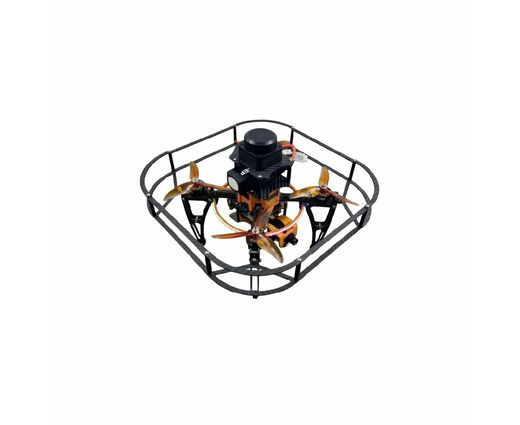
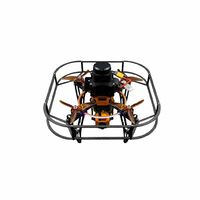
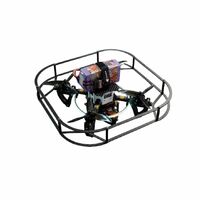
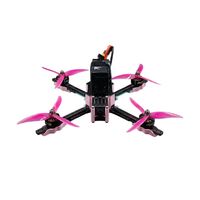
Конструктор программируемого квадрокоптера Клевер 5 Дев — инженерная платформа линейки COEX от Klever для университетских лабораторий робототехники и подготовки к соревнованиям по беспилотным системам. Дрон собирается из модулей, летает без спутниковой навигации и несёт вычислительный модуль для нейросетей — этим Дев отличается от базовой версии Код.
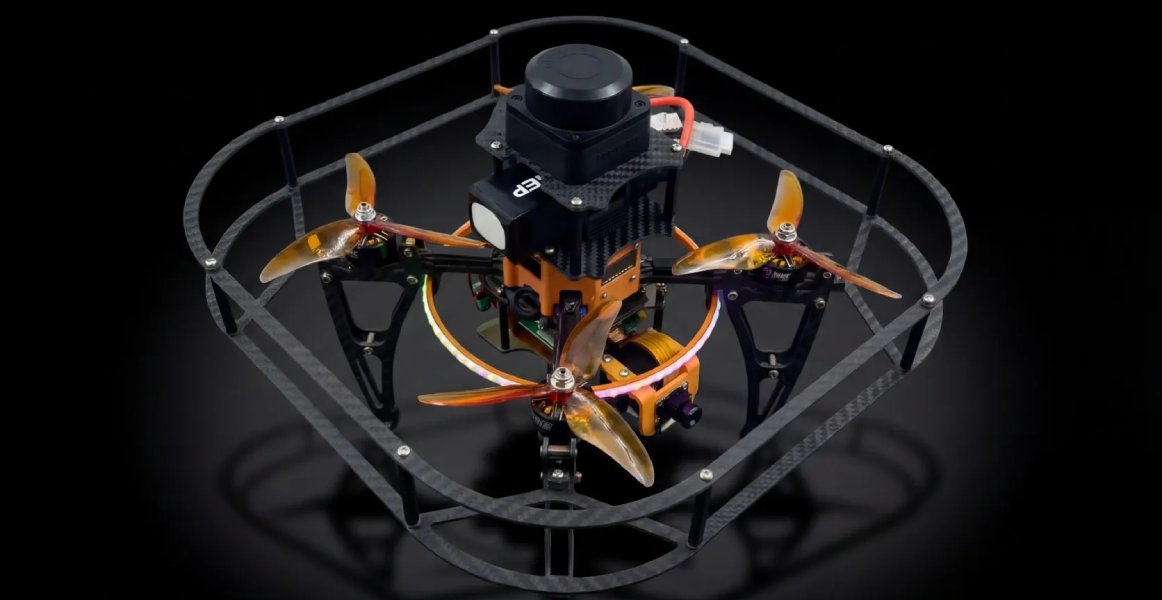
Вычислительный модуль свыше 26 TOPS для нейросетей на борту
Модуль вычислений выдаёт производительность свыше 26 TOPS — этого достаточно, чтобы модели компьютерного зрения и алгоритмы навигации считались прямо на квадрокоптере, без передачи видео на внешний сервер. Дрон реагирует на распознанный объект сразу, а не после того, как кадр долетит до ноутбука и обратно. В промышленных БАС такая архитектура — «мозги» на борту — снижает зависимость от каналов связи.
Позиционирование без GPS через Optical Flow и метки ArUco
Внутри помещения спутниковый сигнал не проходит, поэтому дрон определяет положение по Optical Flow — анализу движения текстур в кадре камеры — и по меткам ArUco на полигоне. Камера компьютерного зрения 1080p поддерживает вторую камеру для стереозрения или отдельного канала записи. Метод надёжен на подготовленном полигоне, но чувствителен к освещению и контрасту поверхности.
Поддержка LiDAR360 и тепловизоров расширяет задачи
Модульная архитектура позволяет докрепить к раме LiDAR360 и тепловизионные модули — задачи вырастают от визуальной навигации до обработки лидарных данных и распознавания тепловых сигнатур. Студент может строить карту помещения по облаку точек лидара или тренировать поиск людей по тепловому контрасту на одной платформе.
ROS2 и PX4 — те же фреймворки, что в промышленных БАС
Программируется квадрокоптер на Python, C++ или JavaScript поверх связки ROS2 и PX4 — открытых платформ, применяемых от промышленных манипуляторов до серийных беспилотников. Одноплатный компьютер Raspberry обрабатывает видеопоток и выполняет бортовые программы в реальном времени. Такой код концептуально ближе к промышленной разработке, чем упражнения в закрытой симуляции.
Батарея 6S 3000 мА·ч держит полёт до 12,5 минут
Аккумулятор формата 6S ёмкостью 3000 мА·ч питает моторы, камеру и вычислительный модуль одновременно — нагрузка выше, чем у обычного дрона, ведь нейросетевые вычисления идут постоянно. Заявленное время полёта — до 12,5 минут, масса аппарата — 760 г при габаритах 328×328×106 мм. Для группового занятия стоит держать запасные батареи.
Ограничение: полёты без ArUco-разметки не предусмотрены
Без модуля спутниковой навигации Клевер 5 Дев рассчитан на полёты в помещении или на полигоне с маркерами ArUco, а не на открытой местности без ориентиров. Это осознанный компромисс: ради предсказуемой работы в аудитории разработчики отказались от GPS-модуля, который расширил бы сценарии на улице, но усложнил бы занятия в помещении.
В комплекте — конструктор рамы с приводами и защитой винтов, одноплатный компьютер, камера компьютерного зрения, модуль нейросетей, пульт ELRS, зарядное устройство, ремкомплект и методические материалы — набор закрывает цикл от сборки до автономных миссий с распознаванием объектов.
| Вес | 760 г |
| Габариты | 328 х 328 х 106 мм |
| FPV | CV 1080p |
| Время полёта | до 12.5 минут |
| Емкость аккумулятора | 3000 мАч |
| Максимальная скорость полета | до 120 км/ч |
| Пульт дистанционного управления | Да |
| Аккумулятор | 1 |
| Вычислительный блок | 1 |
| Камера | 1 |
| Комплект инструментов | 1 |
| Конструктор | 1 |
| Методические материалы | 1 |
| Одноплатный компьютер | 1 |
| Пульт управления | 1 |
| Ремкомплект | 1 |
| Зарядное устройство | 1 |
Остались вопросы?
Наши специалисты с радостью вам ответят и помогут в выборе подходящих для вас решений, продуктов и оборудования