Конструктор программируемого квадрокоптера Клевер 5 Код
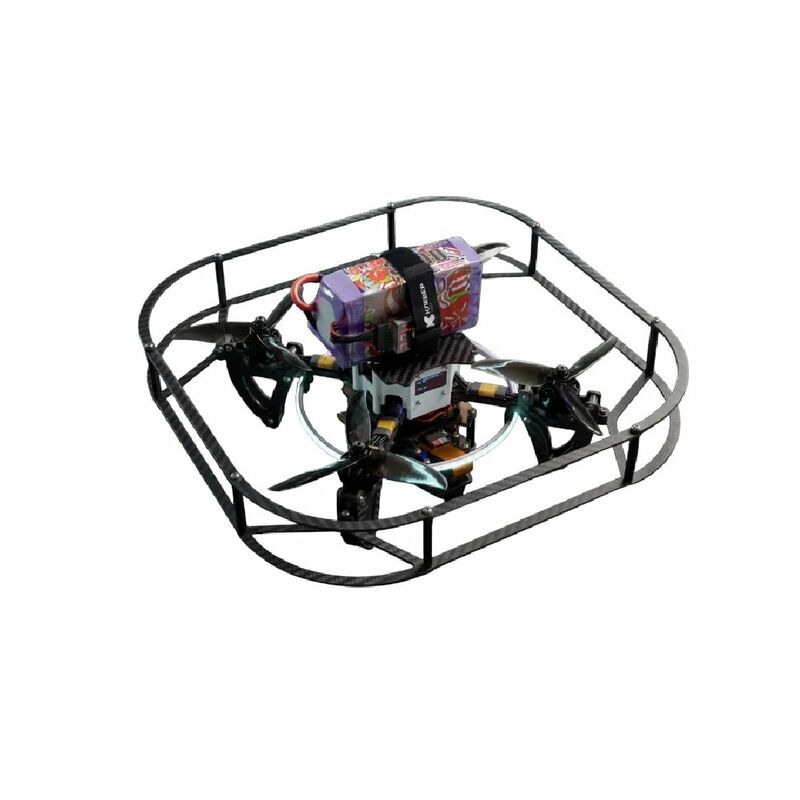
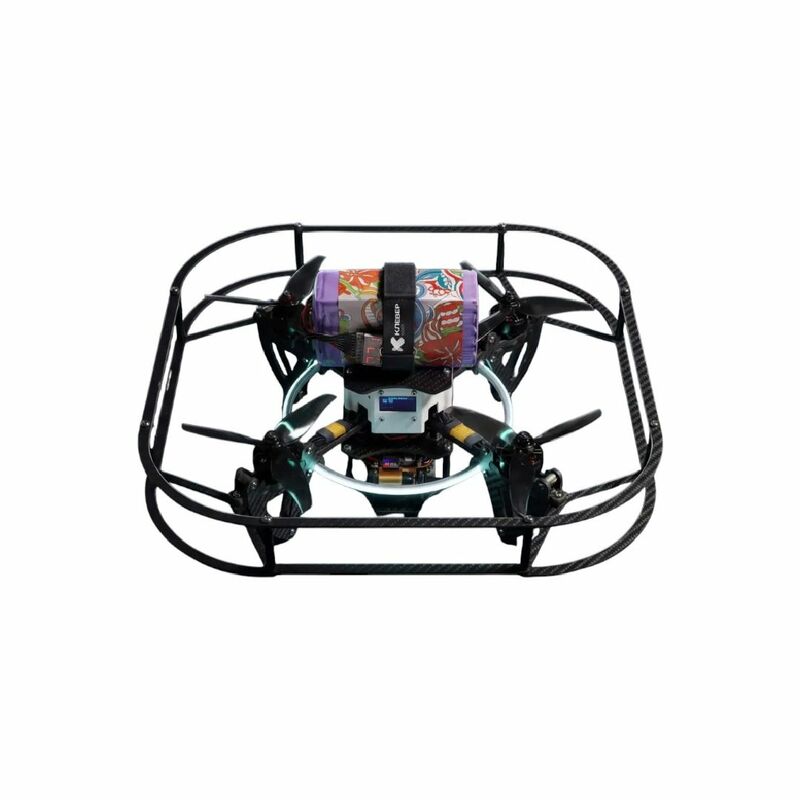
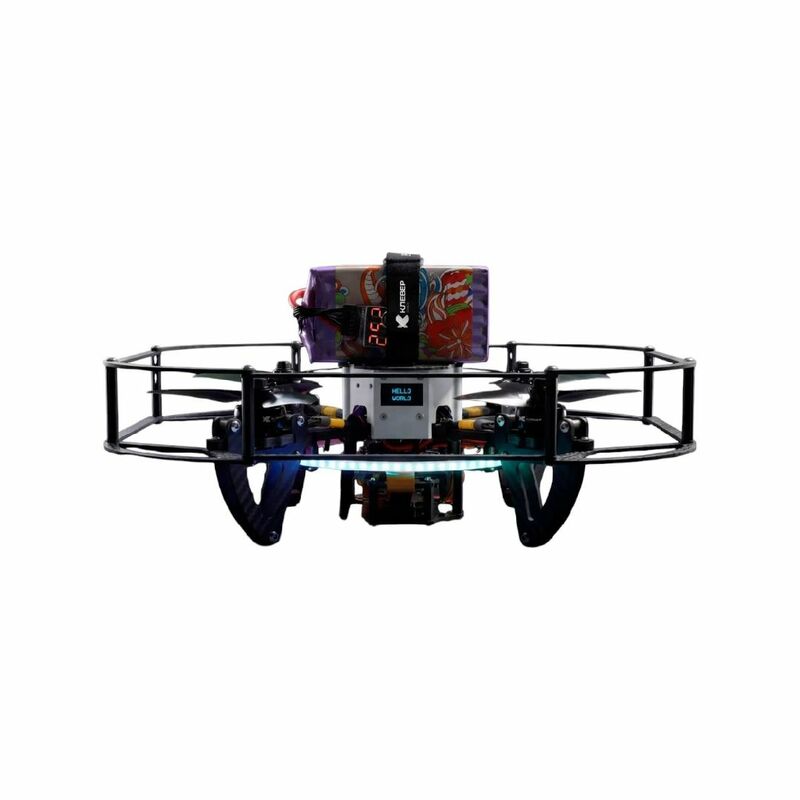
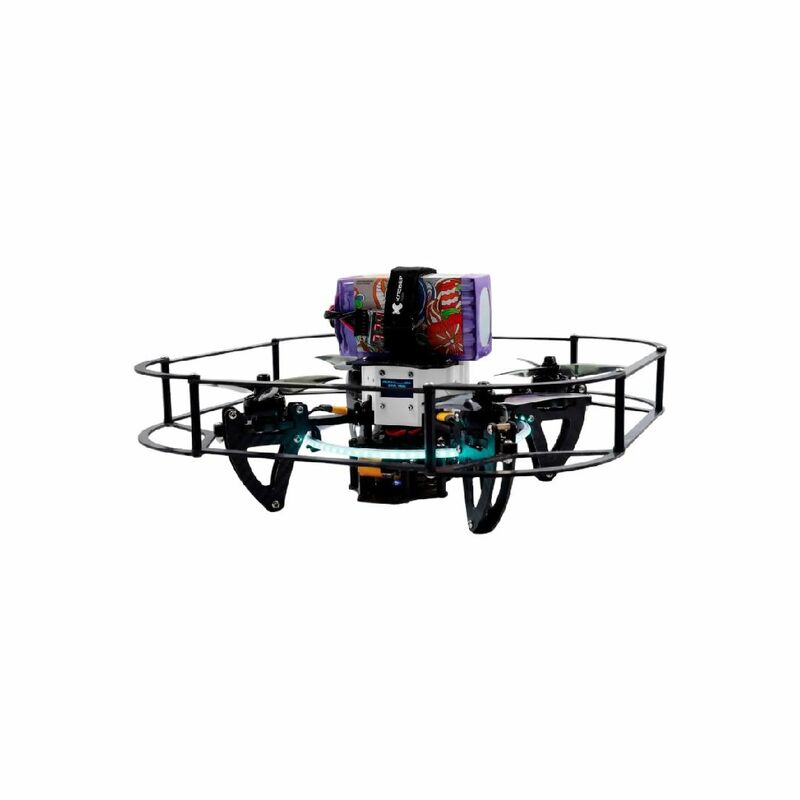
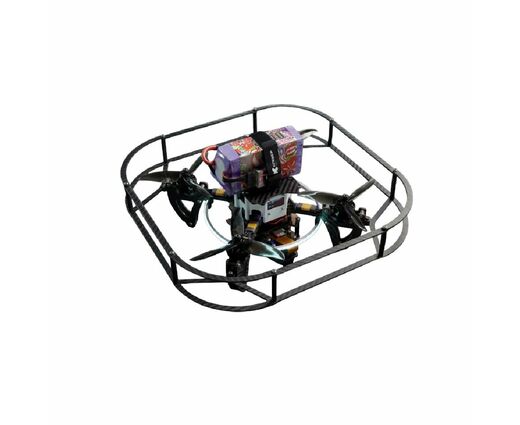
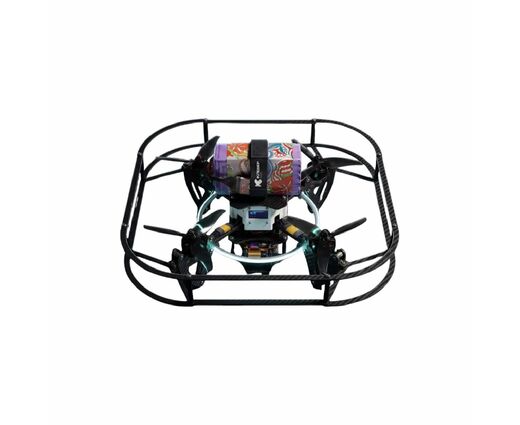
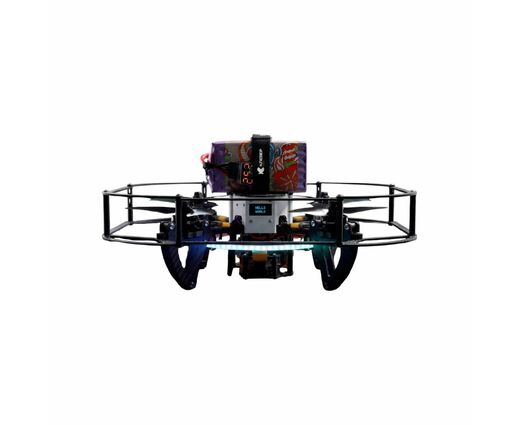
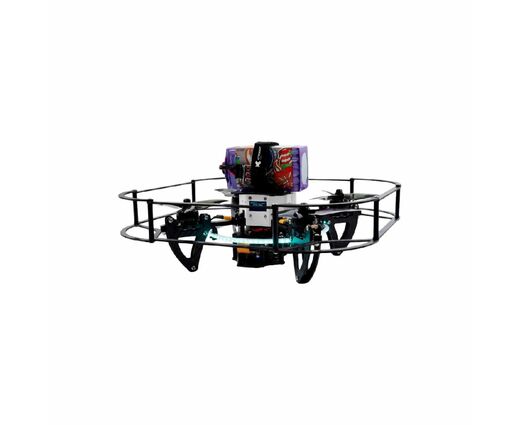
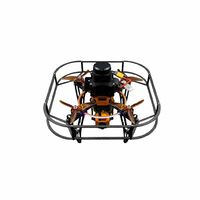
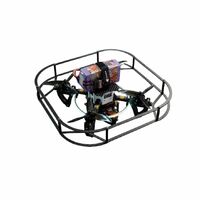
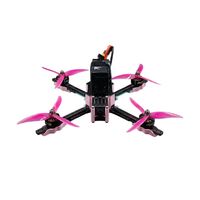
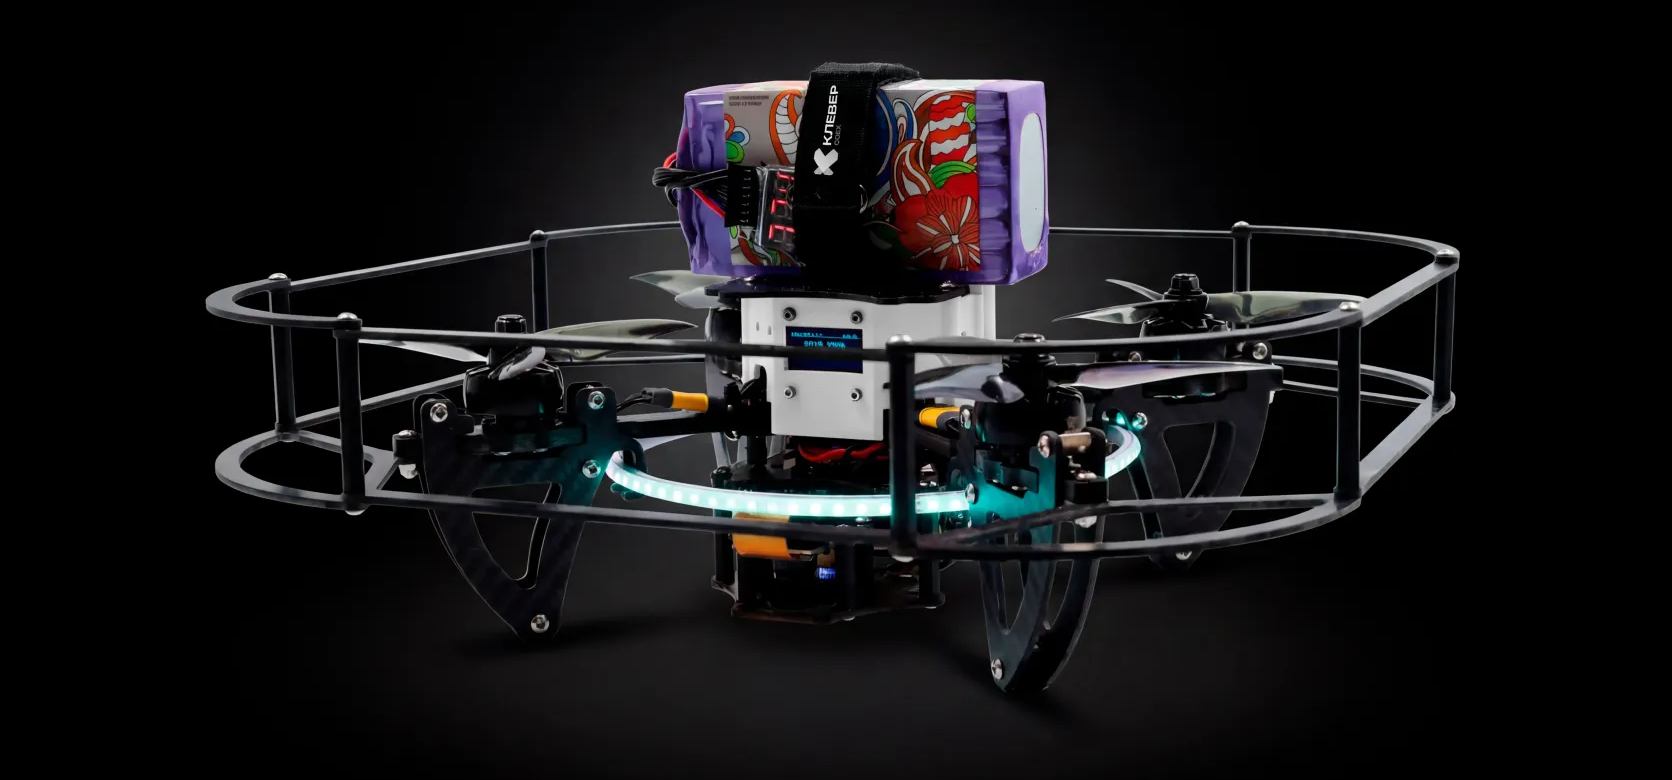
Конструктор спортивного программируемого квадрокоптера Клевер 5 Код — образовательная модель линейки COEX от Klever, рассчитанная на сборку из готовых модулей и программирование автономного полёта. Дрон летает без спутниковой навигации: позиционирование строится на технологии Optical Flow и распознавании маркеров ArUco, а код пишется на Python, C++ или JavaScript поверх платформы ROS2. Набор подойдёт кружкам робототехники и БАС, готовящим школьников к олимпиадам по беспилотным системам, и вузовским лабораториям, изучающим компьютерное зрение и навигацию.
Позиционирование без GPS через Optical Flow и ArUco
Внутри помещения спутниковый сигнал недоступен, поэтому дрон определяет положение по оптическому потоку — анализу движения текстур под собой — и по меткам ArUco, размещённым на полигоне. Подход не требует внешних маяков, но чувствителен к освещению и контрастности поверхности, поэтому занятия проводят на подготовленном полигоне с разметкой.
Масса 760 г и размер 328×328×106 мм
Габариты 328×328×106 мм и масса 760 г делают Клевер 5 Код заметно массивнее гоночных FPV-дронов, зато корпус несёт полноценный одноплатный компьютер вместо облегчённой рамы. Больший вес — обратная сторона вычислительной начинки: чем больше плат и датчиков, тем тяжелее аппарат, но и тем шире набор решаемых задач.
Скорость до 120 км/ч и до 15 минут в воздухе
Заявленная максимальная скорость — до 120 км/ч, время полёта на одном заряде — до 15 минут. Для образовательного дрона это разумный баланс: высокие скорости на занятиях почти не нужны, а короткая автономность компенсируется короткими сессиями с отладкой кода между вылетами.
Батарея 6S 3000 мА·ч на компьютер и моторы
Аккумулятор формата 6S ёмкостью 3000 мА·ч питает одновременно силовую часть и бортовой компьютер — задача энергоёмче, чем у обычного радиоуправляемого дрона, поскольку камера компьютерного зрения и вычислительный модуль работают постоянно. На групповое занятие стоит держать несколько заряженных батарей: обучение подразумевает частую смену команд за пультом.
Камера 1080p для компьютерного зрения
Бортовая камера с разрешением 1080p снимает не ради видеопотока пилоту, как во FPV-моделях, а для алгоритмов распознавания меток и построения траектории. Разрешения хватает для стабильного детектирования ArUco-меток на дистанциях полигона, но освещённость и контраст фона влияют на распознавание сильнее самой матрицы.
ROS2 и три языка программирования
В основе управления лежит ROS2 — открытая платформа для робототехники, применяемая от промышленных манипуляторов до наземных роверов. Клевер 5 Код поддерживает Python, C++ и JavaScript: группа может начать с простого Python и перейти на производительный C++ для задач реального времени. Совместимость с ROS2 — довод для вузов: навыки с дрона переносятся на промышленных роботов и симуляторы вроде Gazebo.
Ограничение стоит учесть заранее: без GPS дрон рассчитан прежде всего на полёты в помещении или на полигоне с ArUco-разметкой, а не на открытой местности без ориентиров — там точность позиционирования по оптическому потоку заметно снижается. Для секций беспилотных систем это не недостаток, а особенность формата: обучение строится вокруг контролируемого полигона, где безопасно отрабатывать автономные миссии перед более сложными сценариями.
| Габариты | 328 х 328 х 106 мм |
| Вес | 760 г |
| Время полёта | до 15 минут |
| FPV | CV 1080p |
| Емкость аккумулятора | 3000 мАч |
| Максимальная скорость полета | до 120 км/ч |
| Аккумулятор | 1 |
| Зарядное устройство | 1 |
| Камера | 1 |
| Конструктор | 1 |
| Методические материалы | 1 |
| Одноплатный компьютер | 1 |
| Программное обеспечение | 1 |
| Пульт управления | 1 |
| Ремкомплект | 1 |
Остались вопросы?
Наши специалисты с радостью вам ответят и помогут в выборе подходящих для вас решений, продуктов и оборудования